

无人机
无人机在飞行过程中,其位置、姿态(包括横滚、俯仰和偏航)是重要的控制因素,必须精确的测量这些信息。
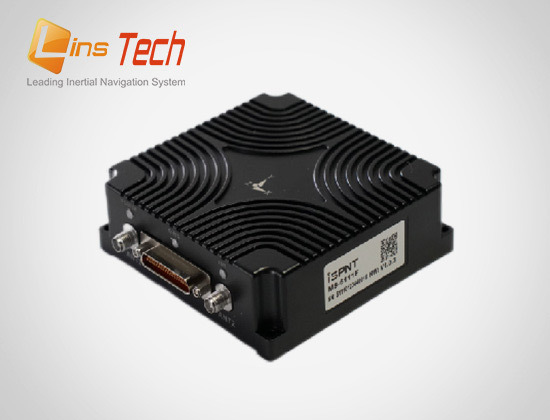
无人机在飞行过程中,其位置、姿态(包括横滚、俯仰和偏航)是重要的控制因素,必须精确的测量这些信息。其中GNSS用来测量位置,惯性导航用来测量姿态信息。虽然GNSS是无人机定位的常规办法,但在一些特殊情况下,如GNSS信号受到遮挡或者干扰时,惯性导航可以发挥重要的辅助作用,通过对加速度和角速度的积分运算来推算无人机的位置和速度。惯性导航系统主要由加速度计和陀螺仪组成,加速度计能够测量无人机在三个轴向(通常是 x、y、z 轴)的加速度,陀螺仪用于测量无人机的角速率。通过对这些测量数据进行积分运算和姿态解算,可以得到无人机的姿态信息。

标签:


无锡
咨询电话:0510-82856656
联系人:赵先生 13921149533
联系人:陈女士 19826373383
邮箱:
chen.chen@lins-tech.com
地址:无锡市新吴区高浪东路18号
凌思公众号

扫一扫关注我们