IMU标定测试系统

IMU测试流程介绍: MEMS IMU传感器常见的误差: 温度漂移引起的零偏 各轴传感器的交叉以及非线性引起等。 目前LINS主要是通过高低温烘箱和高精度转台来修正提高IMU的精度。

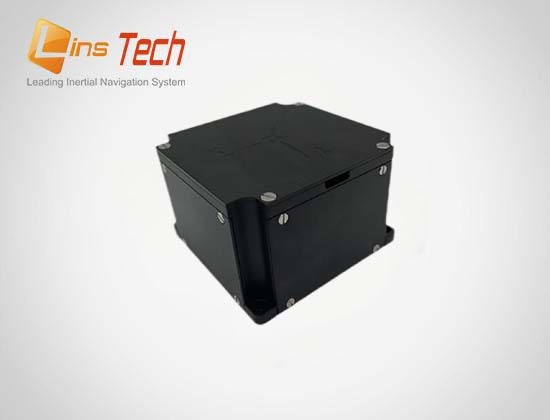
MS-6122F高精度特种应用MEMS组合导航系统

RTK厘米级定位、航向精度0.1°、姿态精度0.1°、失锁位置精度0.1%×D,多接口输出支持内存储

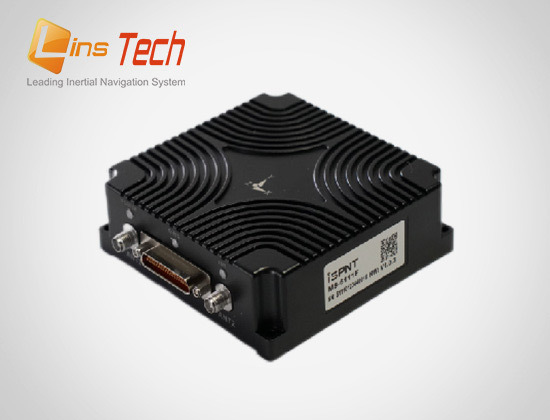
MS-6122高精度车载MEMS组合导航系统

车辆专用接口,RTK厘米级定位、航向精度0.1°、姿态精度0.1°、失锁位置精度0.1%×D,多接口输出支持内存储

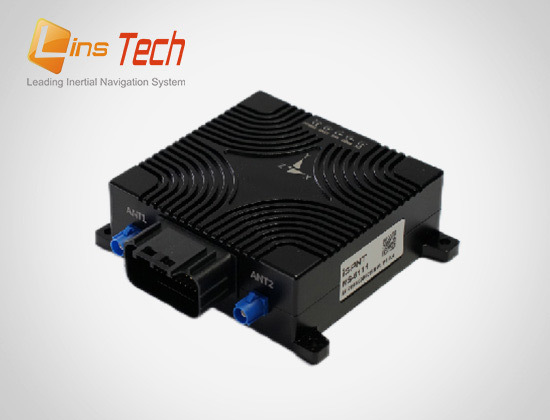
MS-6222机载高精度MEMS组合导航系统

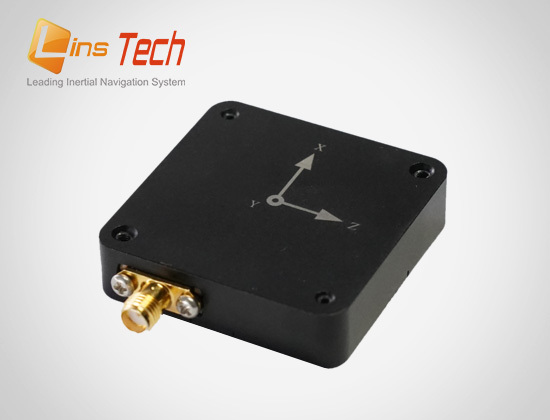
支持超短基线解算,尺寸60*60*15、RTK厘米级定位、航向精度0.1°、姿态精度0.1°,失锁位置精度0.2%×D

MS-6223高性价比MEMS组合导航系统

支持超短基线解算,尺寸60*60*15、RTK厘米级定位、航向精度0.1°、姿态精度0.1°,失锁位置精度1%×D

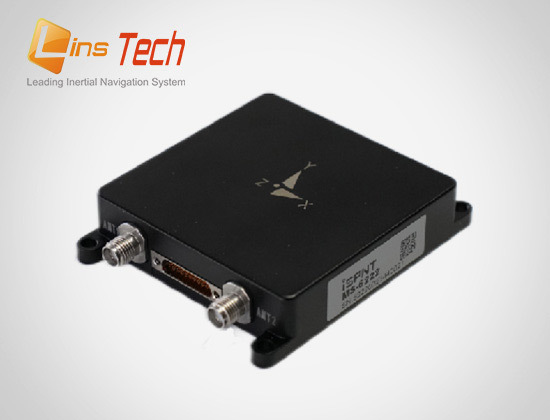
MS-6222X紧凑型高精度MEMS组合导航系统

抗大冲击大过载,尺寸46*46*11.5、RTK厘米级定位、航向精度0.2°、姿态精度0.1°

集数据、软件、服务于一体的中国先进的传感系统集成商

全部
  • 全部
  • 产品管理
  • 新闻资讯
  • 企业图册